
当AGV到达脱蜡釜前时,模组表面的陶瓷壳已经形成了足够的强度,AGV将挂架推进脱蜡釜,在高温高压蒸汽的作用下,内部的蜡模熔化流出,留下一个中空的陶瓷型壳。在整个制壳过程中,AGV的挂架上还装有编号清晰可读的RFID标签,记录着每个蜡模组的身份和工艺参数,脱蜡前AGV会再次读取这些标签并与**数据库核对,确保没有漏层或过时的情况。由于制壳车间的地面常常洒落耐火砂,AGV的轮胎采用了特殊的深花纹设计,并且每天收工后会自动驶入清洗站,用压缩空气吹掉轮胎花纹中的砂粒,以保持第二天的导航精度。这套AGV系统使得精密铸造厂能够在多品种小批量生产模式下,依然保持每个型壳的干燥条件一致,从而保证了铸件质量的稳定性。持纸箱、编织袋、塑料桶、金属罐等多种包装形式。上海柔性生产AGV技术原理
到达喷涂线前端的烘干炉待料区后,AGV将料车停放在指定位置,并向生产线控制系统报告已送达,喷涂线的自动上料机械手会根据需要从料车上逐一抓取外壳放入喷涂夹具。空料车则由另一台AGV或同一台AGV的回程任务带回注塑车间,重新投入循环使用。整个配送系统通过**调度软件统一分配任务,调度系统会实时监控注塑机的生产节拍、喷涂线的消耗速度以及每台AGV的位置和电量状态,如果发现喷涂线消耗较快,调度系统会增派AGV缩短送料间隔;反之,如果喷涂线因换色或故障暂时停机,调度系统则会通知AGV暂停送料并将料车暂存于缓冲区。这种动态平衡机制确保了注塑机和喷涂线都不会因物料积压或短缺而意外停机,实现了前后工序的无缝衔接。 浙江搬运AGV与机械手如何协同惯性导航依靠陀螺仪推算轨迹,适合复杂的路径规划场景。
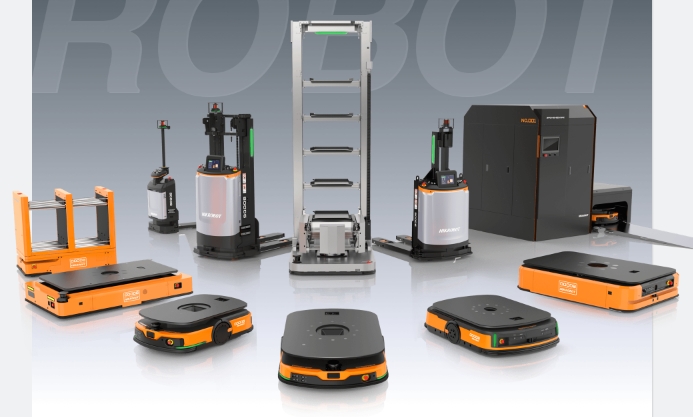
AGV的安全系统是其可靠运行的重要保障。安全装置分为接触式和非接触式两种:接触式包括安装在车体边缘的缓冲器和压力传感器;非接触式通过激光、超声波或红外传感器感知周边环境,控制车速避免碰撞。避障传感器多为单线激光传感器,如同激光眼可精细探测障碍物。AGV系统的关键技术还包括定位技术(确定AGV在全局坐标中的位置)、环境感知与建模(识别道路、障碍物等信息)以及路径规划(基于环境信息规划比较好路线)。AGV通常由车体、控制系统、驱动装置、导航系统、无线通讯、电池及安全装置等模块构成。
在电子制造工厂的无尘车间里,小型AGV肩负着将装满PCB裸板的防静电料箱从智能仓储货架准确运送至SMT贴片机台上料口的重任,这对AGV的洁净度、可靠性和导航精度都提出了较高要求。这些AGV采用双轮差速驱动和侧向激光避障传感器,能够在狭窄的通道内完成原地旋转,同时车身外壳经过特殊处理,不会产生微粒或静电,符合Class 1000级无尘车间的使用标准。当智能仓储系统接收到产线的物料需求信号后,会自动调出对应的防静电料箱并送到出货口,此时AGV驶入出货口下方,通过顶升或辊道接驳方式取走料箱,然后沿着地面铺设的磁条或二维码路径向SMT产线行进AGV配备多重安全传感器,与人共融场景下碰撞事故率降低90%以上。
在制药厂的洁净区走廊中,全密封不锈钢外壳的AGV承担着转运原料药中间体的关键任务,它的车身没有任何外露的螺钉或缝隙,所有电气接口都采用防水防尘的航空插头,并且每天经过严格的清洁消毒后才允许进入生产区域。这种AGV不*携带温度与湿度传感器,还配备了高效空气过滤单元,能够在行驶过程中对自己周围的空间进行净化,防止扰乱洁净区的气流组织。当它从干燥工序转运原料药中间体到混合工序时,AGV会先自动开启走廊上的气动移门,然后驶入气闸间,等待气闸间的门关闭并完成自净循环后,再打开另一侧的门进入目标区域,整个过程严格遵循GMP关于不同洁净级别之间物料传递的规定。叉车式AGV直接搬运托盘,实现仓库与产线之间的无人化物流。江苏AGV技术原理
工厂可实现24小时不间断搬运,大幅提升夜间生产效率。上海柔性生产AGV技术原理
清洗干净的零件由机械臂放入成品料盒中,随后机械臂从毛坯料架上夹取一个新的毛坯,再次伸入机床,将毛坯精确放入卡盘或虎钳中,视觉定位系统在放入前会拍照确认毛坯的放置角度和位置是否正确,如果发现有偏差会进行自动纠偏。完成装夹后,机械臂退出,关上机床门,然后通过工业网络向机床控制器发送加工程序编号和启动信号,机床开始自动加工。AGV随即驶离,前往下一台空闲的机床,重复上述流程,在途中AGV还会利用车载的毛坯存储转盘自动调整毛坯的朝向,为下一次装夹做准备。上海柔性生产AGV技术原理
江苏林格自动化科技有限公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。